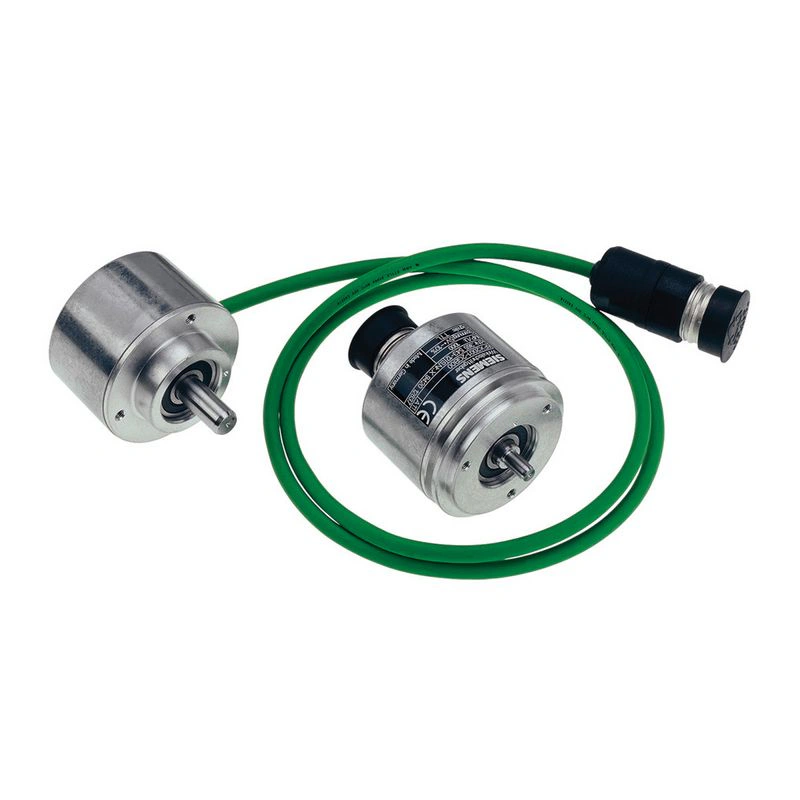
Энкодер превращает угол поворота вала или линейное перемещение в электрический сигнал для контроллера, привода или счётчика. В разделе — энкодеры Sick, Rockwell Automation (Allen-Bradley) и Siemens, есть модели IFM. Главные серии — Sick DFS60, DBS60 и AFS/AFM60, Allen-Bradley 847H, 847T и 845.
AFS/AFM60 (SSI, Ethernet, S Pro), ARS60, AHS/AHM36
Sick
Линейные и тросовые
MAX, DAX, DBV50, DUV60, MWS120; тросовые HighLine и EcoLine
Sick
Обратная связь двигателя
SFS/SFM60, SRS/SRM50
Allen-Bradley
Инкрементальные
847H (размер 25), 847T (размер 20), 845H, 845T, 844D с полым валом, 844DS со сквозным валом
Allen-Bradley
Абсолютные и сетевые
845D, 845G, 845GM, 843E (EtherNet/IP), 842HR (sin/cos и последовательный интерфейс)
Siemens
Энкодеры для управления движением
6FX2001, в том числе инкрементальные с RS422 (TTL)
Также в разделе инерциальные датчики Sick TMS/TMM22 и принадлежности Allen-Bradley для энкодеров.
Как выбрать
Инкрементальный или абсолютный. Инкрементальный выдаёт импульсы, положение считает контроллер; после отключения питания нужен выход в исходную точку. Абсолютный сразу выдаёт код положения. Однооборотный знает положение в пределах оборота, многооборотный — ещё и число оборотов. У Sick это видно по букве: AFS60 — однооборотный, AFM60 — многооборотный.
Разрешение. Число импульсов на оборот. У DFS60, DBS60 и Allen-Bradley 847 это последние цифры артикула: DFS60B-TFPC10000 — 10 000 импульсов, 847T-DN1A-RQ02048 — 2048.
Интерфейс. TTL/RS422, HTL, SSI, sin/cos, EtherNet/IP и другие сети.
Механика. Сплошной или полый вал, тип фланца, диаметр вала, размер корпуса (36, 50, 60 мм у Sick; размер 20 и 25 у Allen-Bradley). У DFS60 и DBS60 буква после дефиса: S — сплошной вал, B — глухой полый, T — сквозной полый.
Безопасность. Для систем функциональной безопасности — DFS60S Pro и AFS/AFM60S Pro.
Поставка
Много позиций раздела сняты с производства. У Allen-Bradley 845H и 845T в описании указан преемник из серий 847H и 847T; часть позиций Sick — из архива производителя. У позиций Allen-Bradley и Siemens статус производства указан в карточке. Пришлите полный артикул — цену и срок укажем в КП.
Вопросы и ответы
Чем выход TTL (RS422) отличается от HTL у инкрементального энкодера?
Уровнем сигнала: TTL (RS422) — дифференциальный сигнал 5 В, HTL — сигнал уровня питания, обычно 10–30 В. TTL-энкодеры чаще подключают к входам приводов и быстрых счётных модулей, HTL — к входам контроллеров 24 В. Выход энкодера должен совпадать с входом: сигнал HTL может повредить вход TTL, а сигнал TTL вход 24 В не распознает. Тип выхода проверяйте по описанию позиции или шильдику.
Чем заменить снятые энкодеры Allen-Bradley 845H и 845T?
Преемники снятых энкодеров Rockwell Automation (Allen-Bradley) 845H и 845T — серии 847H и 847T. Размер корпуса сохраняется: 845H и 847H — размер 25 (2,5 дюйма), 845T и 847T — размер 20 (2 дюйма). Конкретный артикул преемника указан в описании снятой позиции после слова «Приемник». Перед заменой сверьте тип вала, фланец, тип выхода, напряжение питания и подключение — разъём или кабель.
Для чего нужны датчики обратной связи двигателя Sick SFS/SFM60 и SRS/SRM50?
Это энкодеры, которые встраивают в серводвигатели: они сообщают приводу положение и скорость вала по интерфейсу HIPERFACE. Интерфейс передаёт аналоговые сигналы sin/cos и цифровое абсолютное положение; буква S в названии означает однооборотную модель, M — многооборотную. На замену ставят ту же модель, с которой работает привод. После замены смещение коммутации двигателя обычно выставляют заново по инструкции к приводу.
Какой линейный энкодер Sick выбрать: MAX, DAX или тросовый?
Для измерения хода цилиндра берут магнитострикционные MAX или DAX, для длинных перемещений снаружи машины — тросовые энкодеры. MAX и DAX бесконтактно определяют положение магнита вдоль измерительного стержня, MAX рассчитан на встраивание в гидроцилиндр. Тросовые энкодеры HighLine и EcoLine измеряют перемещение по вытягиваемому тросу. Длину движущегося материала — ленты, листа, кабеля — измеряют энкодерами с измерительным колесом, например DBV50.
Что указать в запросе на энкодер, если шильдик не читается?
Нужны тип и механика энкодера: инкрементальный или абсолютный, однооборотный или многооборотный, размер корпуса, фланец, сплошной или полый вал и его диаметр. Для инкрементального укажите число импульсов на оборот, для абсолютного — интерфейс, например SSI или EtherNet/IP. Добавьте напряжение питания, тип выхода (TTL или HTL) и подключение: разъём M12, M23 или кабель. Фотографии энкодера и места установки помогут подобрать замену.
Этот сайт использует файлы cookie для улучшения удобства пользователей. Продолжая пользоваться сайтом, вы даете согласие на использование файлов cookie. Подробнее